Cartographic
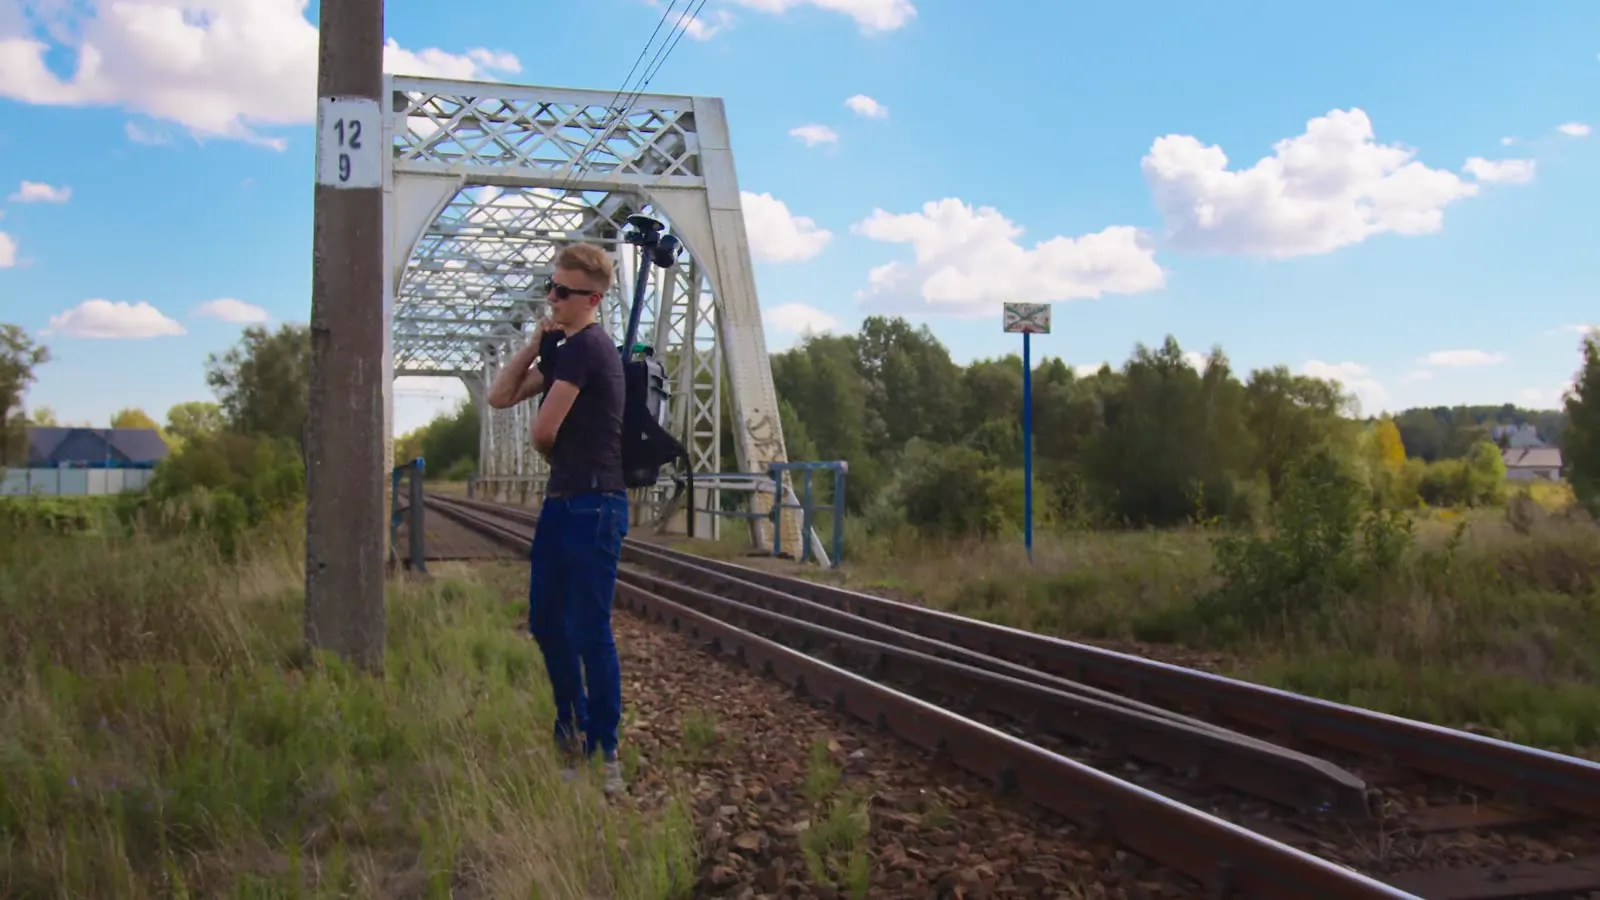
Cartographic to platforma do prowadzenia robót z plecakiem BP-32. Zakładasz w niej projekt z zakresu roboty, z telefonu uruchamiasz plecak i pomiar, a po każdym przejściu widzisz na mapie, co jest już pomierzone.


Krok 1: projekt
Wgrywasz zakres roboty i na jego podstawie tworzysz projekt.
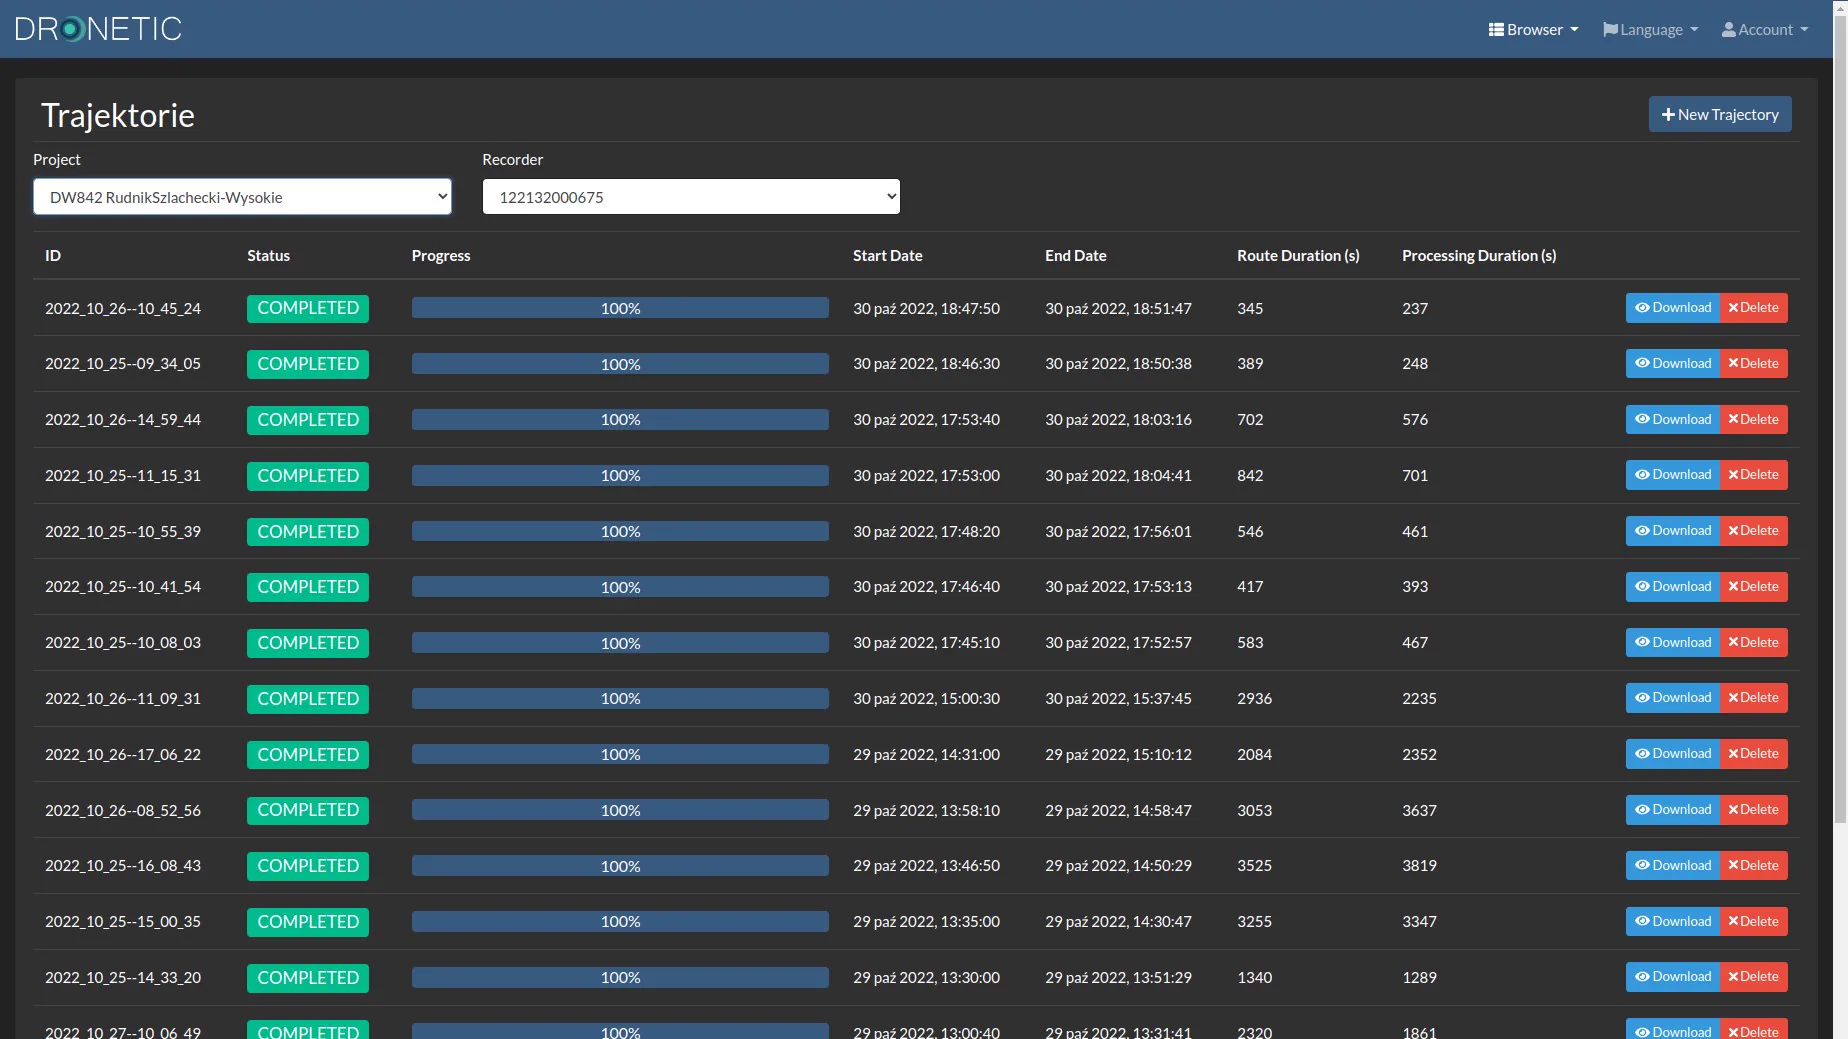
Każdy pomiar trafia od razu we właściwe miejsce: chmura punktów zapisuje się na dysku USB plecaka w folderze z nazwą danej roboty. Dane z wielu zleceń się nie mieszają i nie trzeba ich potem przekładać ani szukać.
Krok 2: plan
Do projektu możesz wgrać linie przejść, którymi operator ma przejść z plecakiem.
W terenie widać na mapie, gdzie trzeba jeszcze pomierzyć. Plan pomiaru jest w tym samym miejscu, w którym potem widać jego postęp.


Krok 3: pomiar
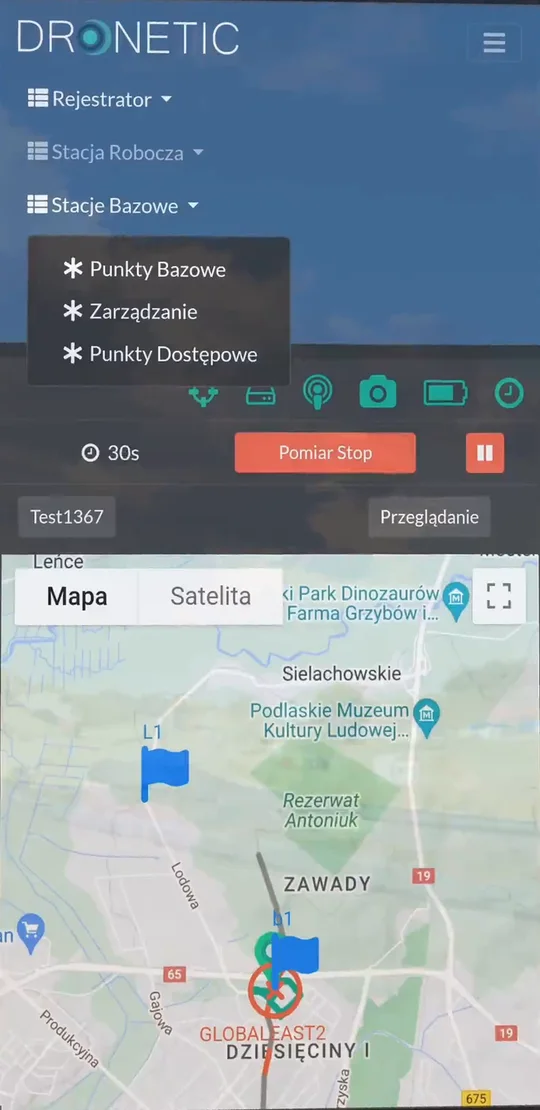
Z Cartographic uruchamiasz LiDAR i startujesz pomiar.
Ustawiasz też ekspozycję kamer i pozostałe parametry pomiaru. Wystarczy smartfon z dostępem do internetu — ręce masz wolne, a plecak pracuje na Twoich plecach.
Krok 4: kontrola
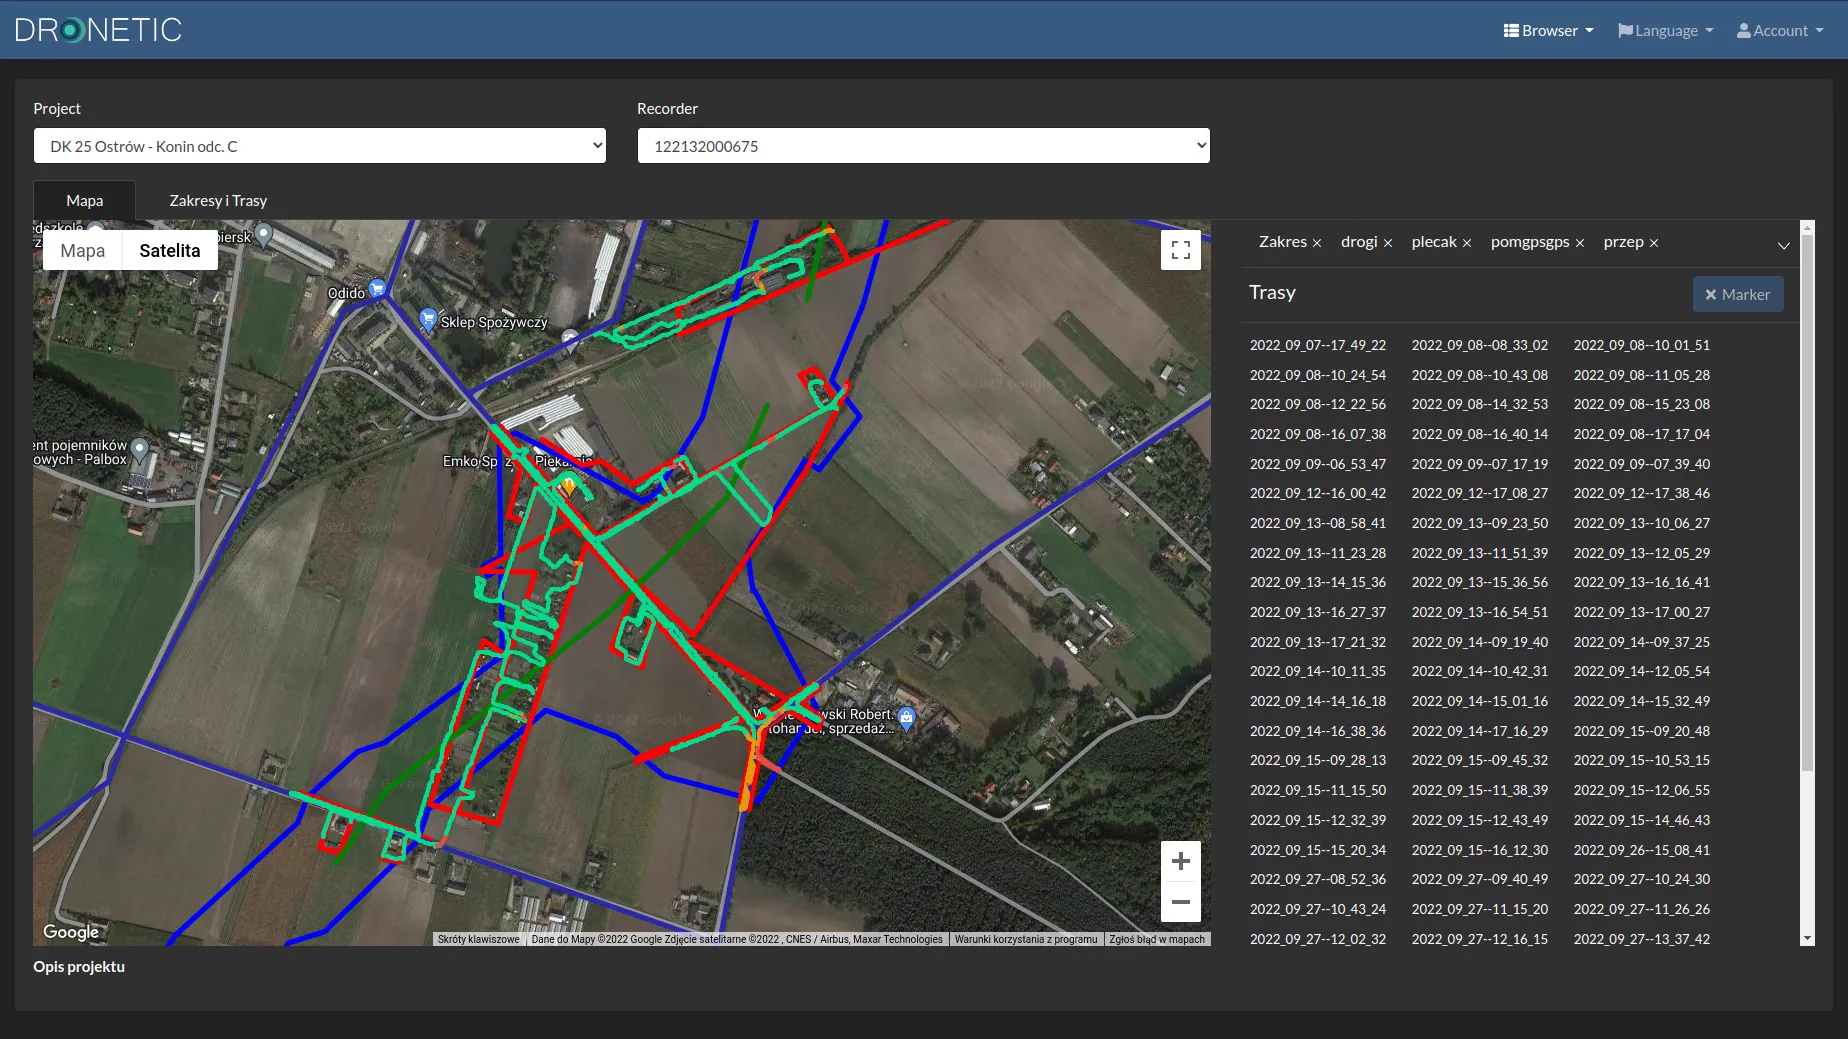
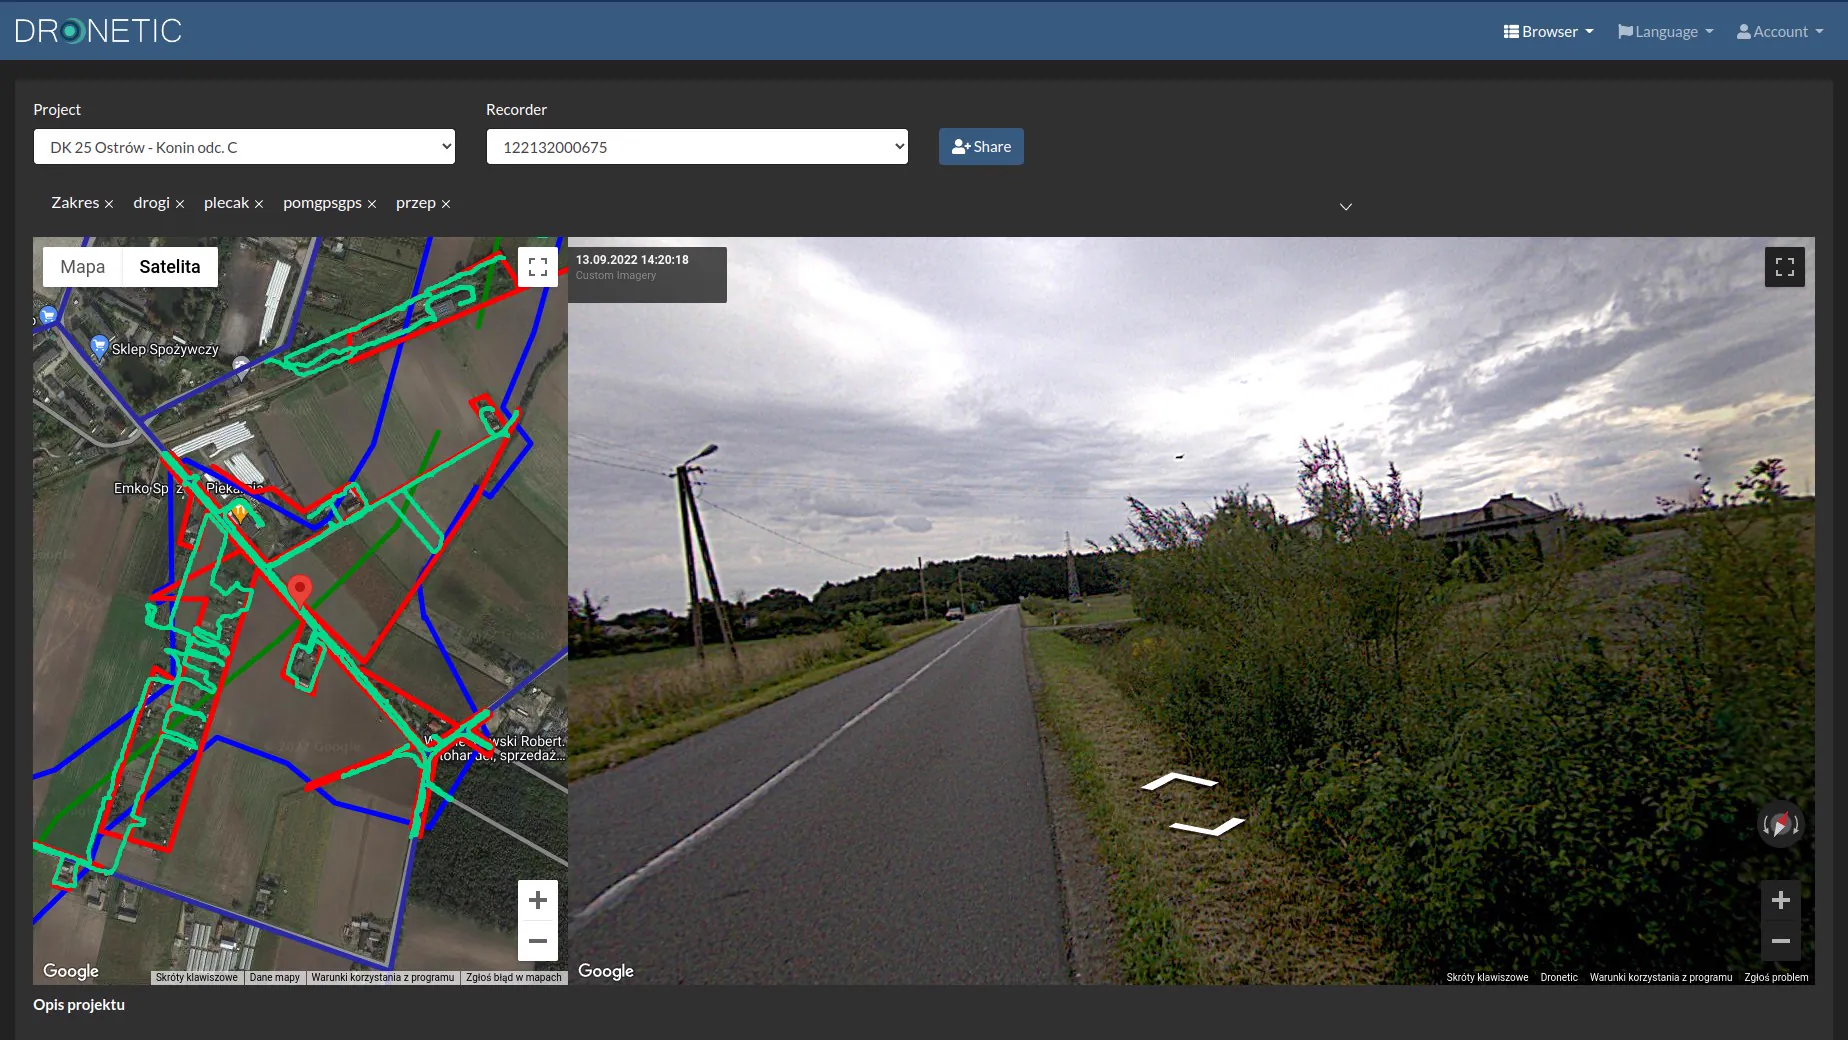
Po każdym przejściu z plecakiem jego ścieżka rysuje się na mapie projektu.
Od razu widać, co jest już pomierzone, a co jeszcze nie — zarówno w terenie, jak i w biurze. Braki widać, zanim zespół zjedzie z terenu.

Dane z przejść, uporządkowane według robót, otwierasz w GeoOffice: tam powstają chmury punktów z trajektorii, mapa, przekroje i raporty.
Każda robota ma swój projekt i swój folder z danymi na dysku plecaka.
Ścieżki na mapie pokazują braki, zanim zespół zjedzie z terenu.
Uruchomienie, start pomiaru i ustawienia kamer bez dodatkowego sprzętu.