Strona główna

Sprzęt pomiarowy

BP-32, plecak skanujący LiDAR

Skaner LiDAR, odbiornik GNSS/RTK, jednostka inercyjna i cztery kamery w jednym plecaku. Idziesz trasą, a BP-32 zapisuje chmurę punktów i panoramy 360° w układzie projektu.

W zestawie wieczysta licencja GeoOffice LiDAR do pracy z chmurą punktów i panoramami 360°, bez abonamentu. Szczegóły

BP-32
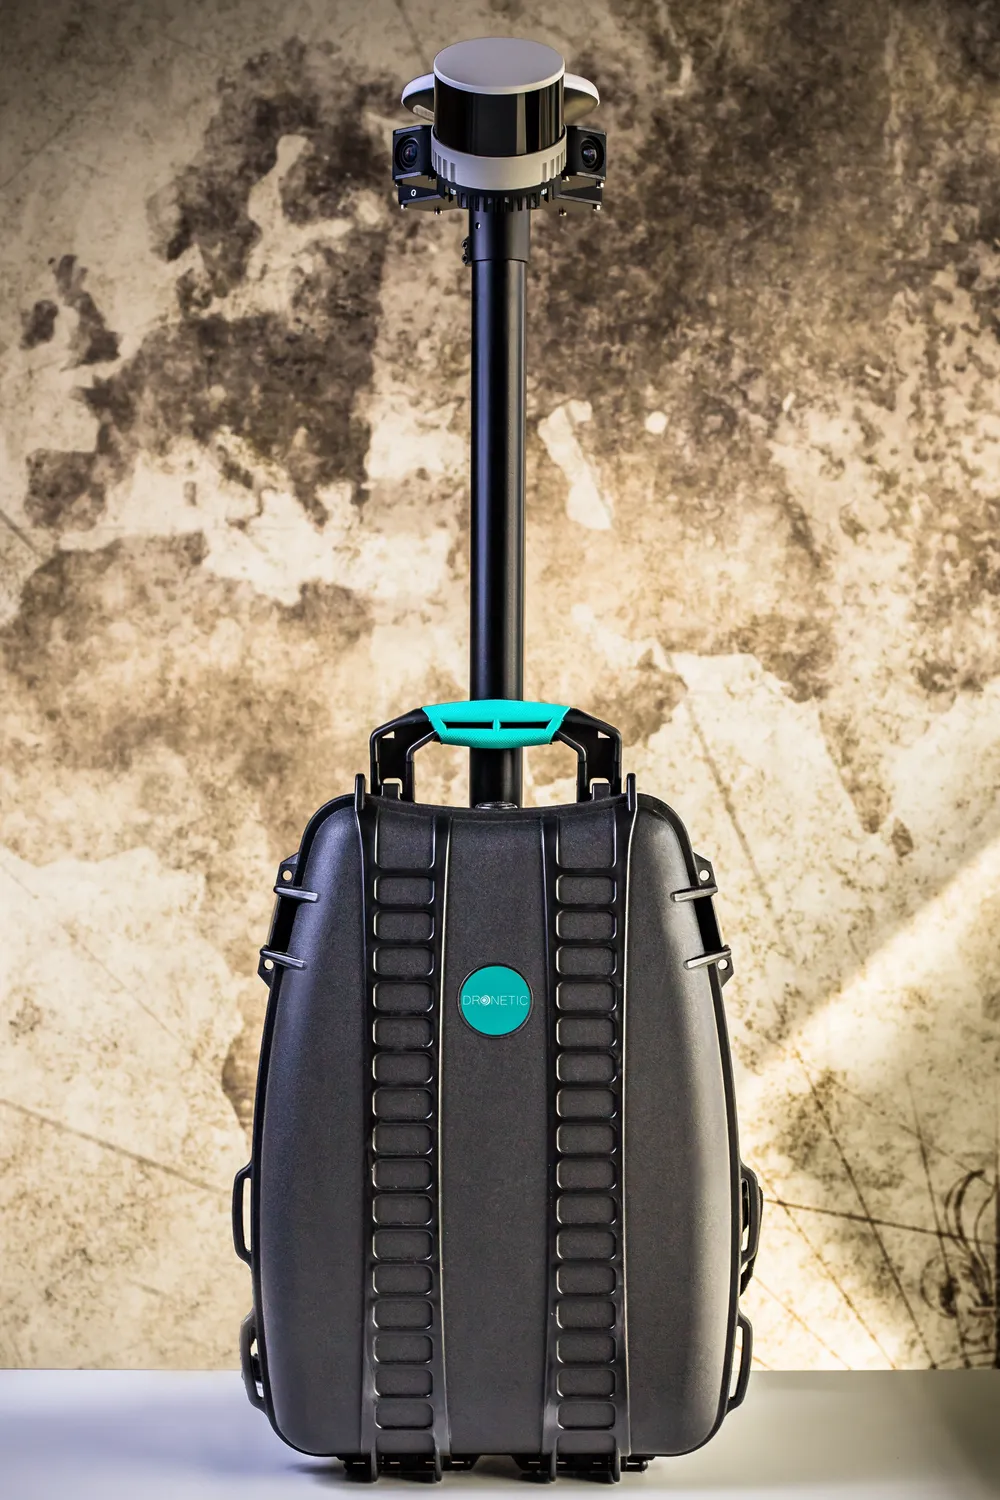
Plecak skanujący BP-32 z głowicą pomiarową na maszcie
32
wiązki lasera
640 000
punktów na sekundę
0,5–300 m
zasięg skanera
~2 cm
dokładność chmury
18 MP
panorama 360°
~4 h
ciągłej pracy na baterii

Budowa

Co jest w środku BP-32

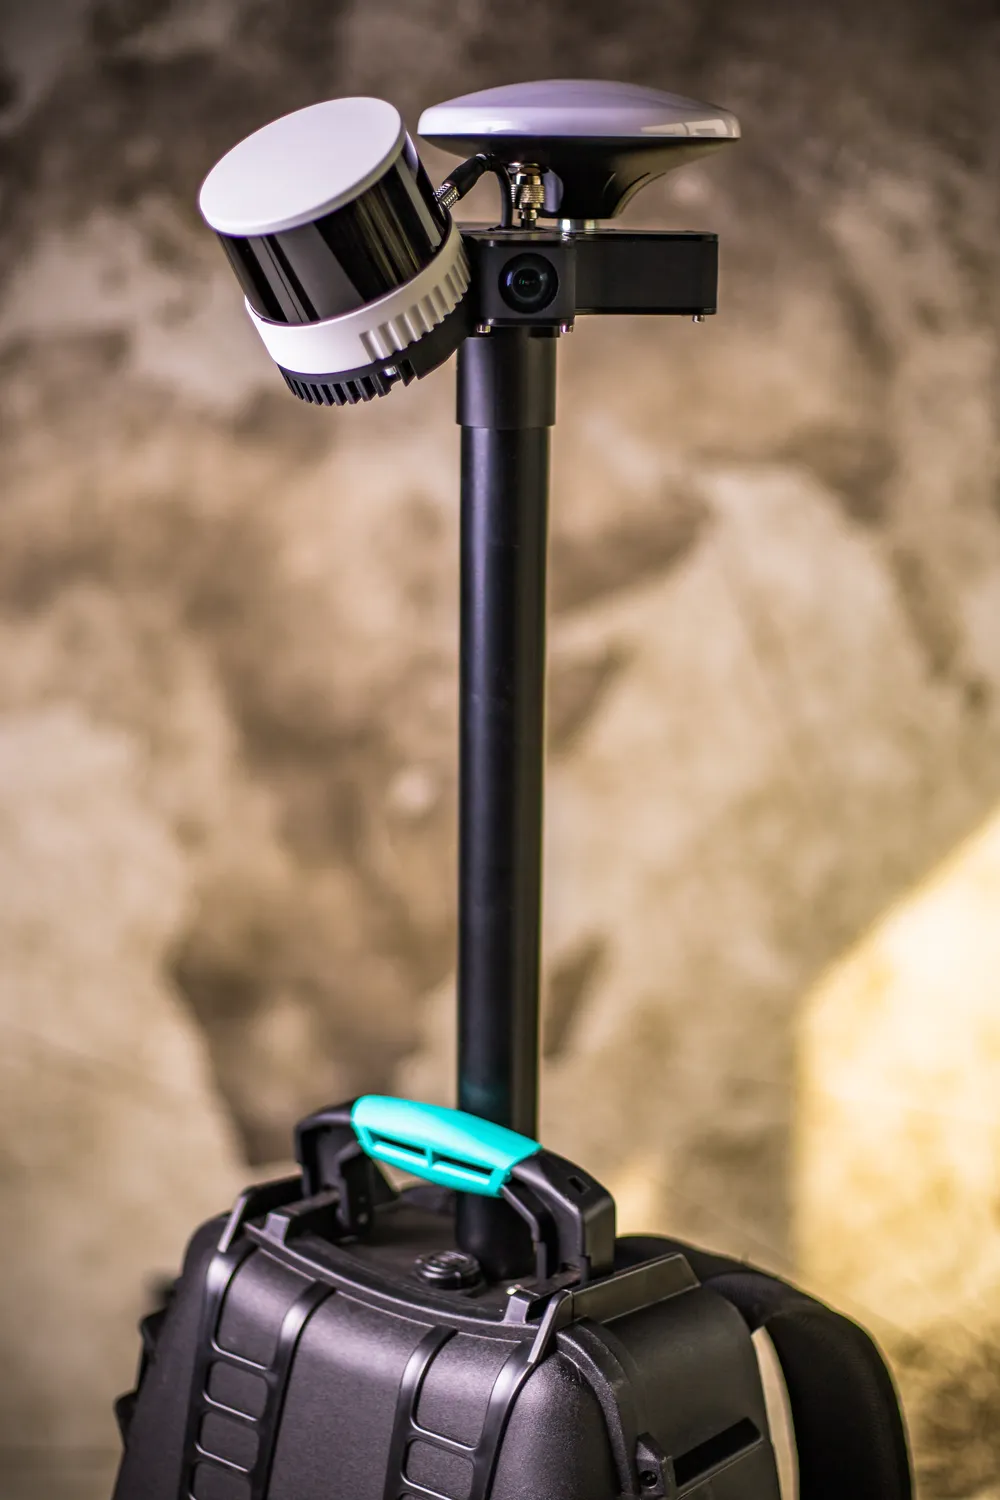
  1. Głowica ponad głową operatoraSkaner LiDAR, antena GNSS/RTK i cztery kamery siedzą na maszcie. Dzięki temu widzą teren dookoła, ponad przeszkodami i samym operatorem.
  2. Walizka z elektronikąPokrywa otwiera się do przodu. W środku jednostka obliczeniowa z dyskiem 128 GB i wymienna bateria V-mount 190 Wh — ok. 4 godziny ciągłej pracy.
  3. Sensory, które pracują razemLiDAR mierzy odległości, GNSS/RTK podaje pozycję w układzie projektu, a IMU 1000 razy na sekundę zapisuje ruch i przechylenie. Kamery dokładają panoramy 360°.
  4. Skan w marszu, za plecami operatoraGłowica jest pochylona do tyłu, więc 32 wiązki skanują teren za operatorem, a nie jego samego. Obracają się 20 razy na sekundę — do 640 000 punktów na sekundę. Z kolejnych obrotów w marszu powstaje chmura punktów.

Model 3D odtworzony z dokumentacji CAD i zdjęć urządzenia, pokazany jako chmura punktów.
Plecak skanujący BP-32
Skaner LiDAR32 wiązki, 640 000 pkt/s
Antena GNSS/RTKGPS, Galileo, GLONASS, BeiDou
4 kamerypanorama 360°, 18 MP
Wymienna bateria V-mount190 Wh, ok. 4 h ciągłej pracy
Jednostka obliczeniowadysk 128 GB, Wi-Fi
Kierunek marszuskan zostaje za operatorem
Pomiń animację

BP-32 w pracy

Ujęcia z prawdziwych pomiarów. Zebrane dane są podstawą map do celów projektowych i powykonawczych — w terenie zabudowanym i otwartym.

Pełna specyfikacja BP-32

Wartości ze specyfikacji urządzenia. Dokładność w terenie zależy od warunków pomiaru, m.in. dostępności sygnału GNSS.

LiDAR i SLAM

Kąt widzenia (poz. / pion.)360° / 40,3°
Liczba wiązek32
Przepływ danych640 000 pkt/s
Częstotliwość obrotowa20 Hz
Zasięg skanera0,5–300 m
Kąt nachylenia45°
Rozdzielczość (poz. / pion.)0,18° / 1,25°
Synchronizacja czasowa< 1 µs

Dokładność i format chmury

Dokładność pozycji urządzenia1,5–2 cm
Dokładność chmury punktów2 cm
Format chmuryLAS 1.2 (XYZ, Intensity, Reflectivity, RGB)
Kolorowa chmura punktówTak

Kamery

Liczba kamer4
Rozdzielczość sensora2448 × 2048 px
Rozmiar piksela2,74 × 2,74 µm
Ogniskowa2,5 mm
PrzysłonaF2.4
Zakres panoramy360° × 180°
Rozdzielczość panoramy18 MP
Format / częstotliwośćJPEG / 2 Hz
Synchronizacja~1 µs

Jednostka inercyjna (IMU)

Częstotliwość próbkowania1000 Hz
Szerokość pasma100 Hz
Żyroskop — zakres±250 °/s
Żyroskop — bias0,09 °/√h
Akcelerometr — zakres±2 g
Akcelerometr — bias5–12 µg
Synchronizacja~1 µs

Odbiornik GNSS

KonstelacjeGPS, Galileo, BeiDou, GLONASS
Częstotliwość10 Hz
Liczba kanałów184
AntenaWielozakresowa, geodezyjna
RTKTak
Stacja bazowa NTRIPOpcjonalnie

Jednostka obliczeniowa

ProcesorCzterordzeniowy
Pamięć RAM2 GB
Dysk USB 3.0128 GB
KomunikacjaWi-Fi

Zasilanie

BateriaV-mount, wymienna
Pojemność baterii190 Wh
Napięcie15 V
Czas ciągłej pracy~4 h
Czas ładowania~3 h
Wymienna bateriaTak (dodatkowa w opcji)
Ładowarka w zestawieTak

Środowisko, wymiary, sterowanie

Temperatura pracyod -10 do 40 °C
Wymiary (wys. / dł. / szer.)105 / 32 / 38 cm
Masa~10 kg
Zdalne sterowanieSmartfon z dostępem do internetu
Sterowanie na urządzeniuUruchomienie pomiaru przyciskiem

Galeria

BP-32 z bliska

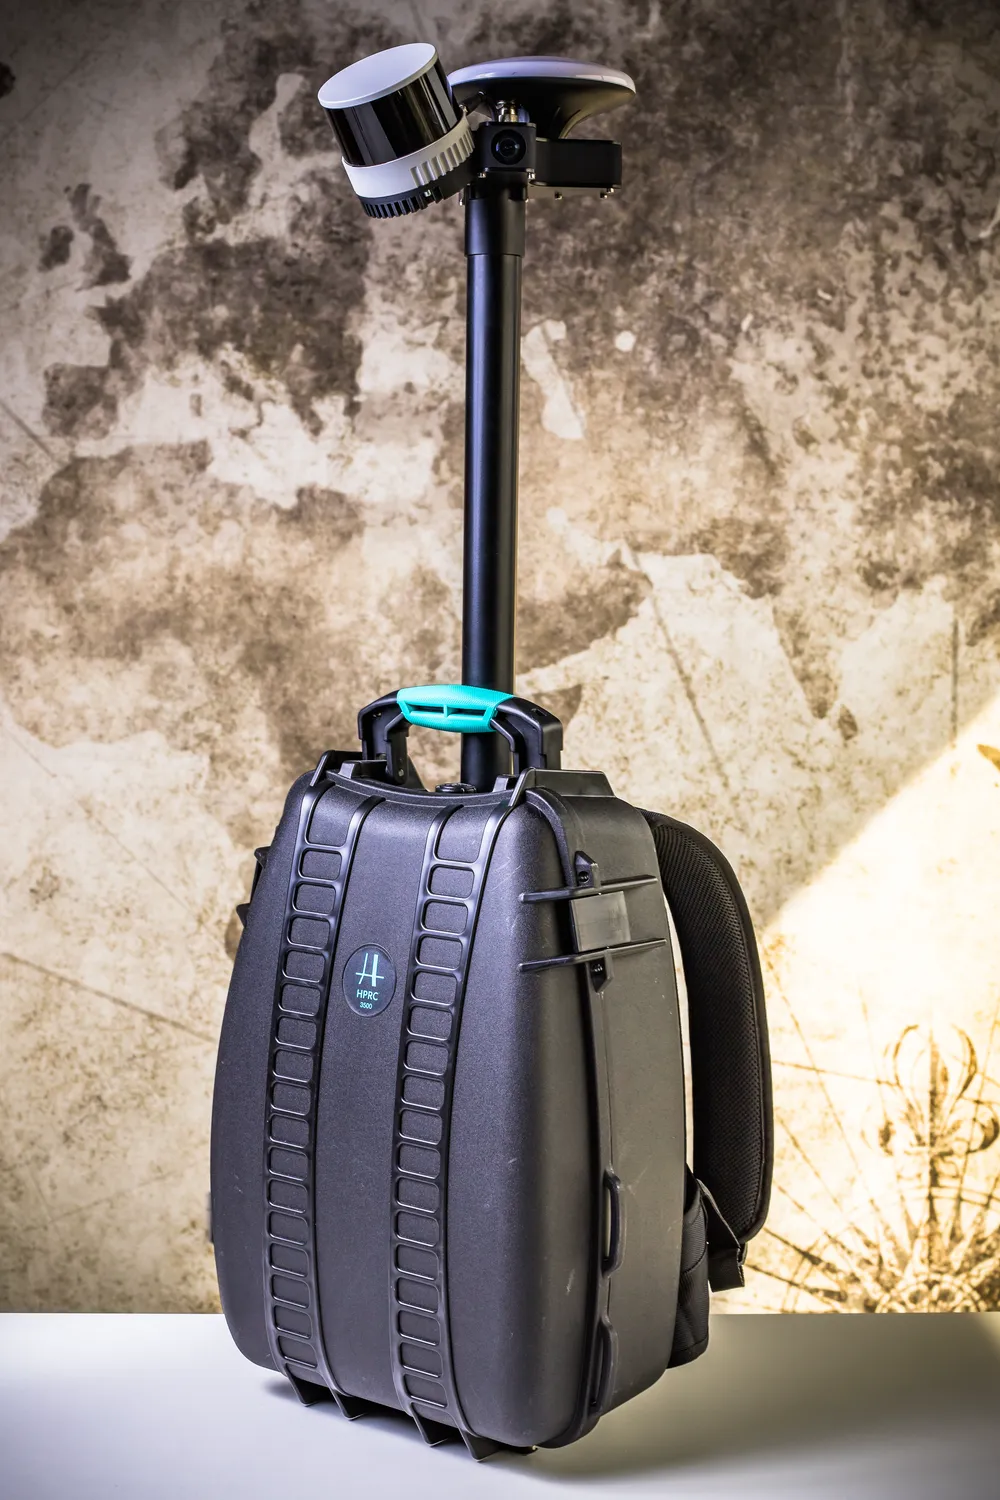
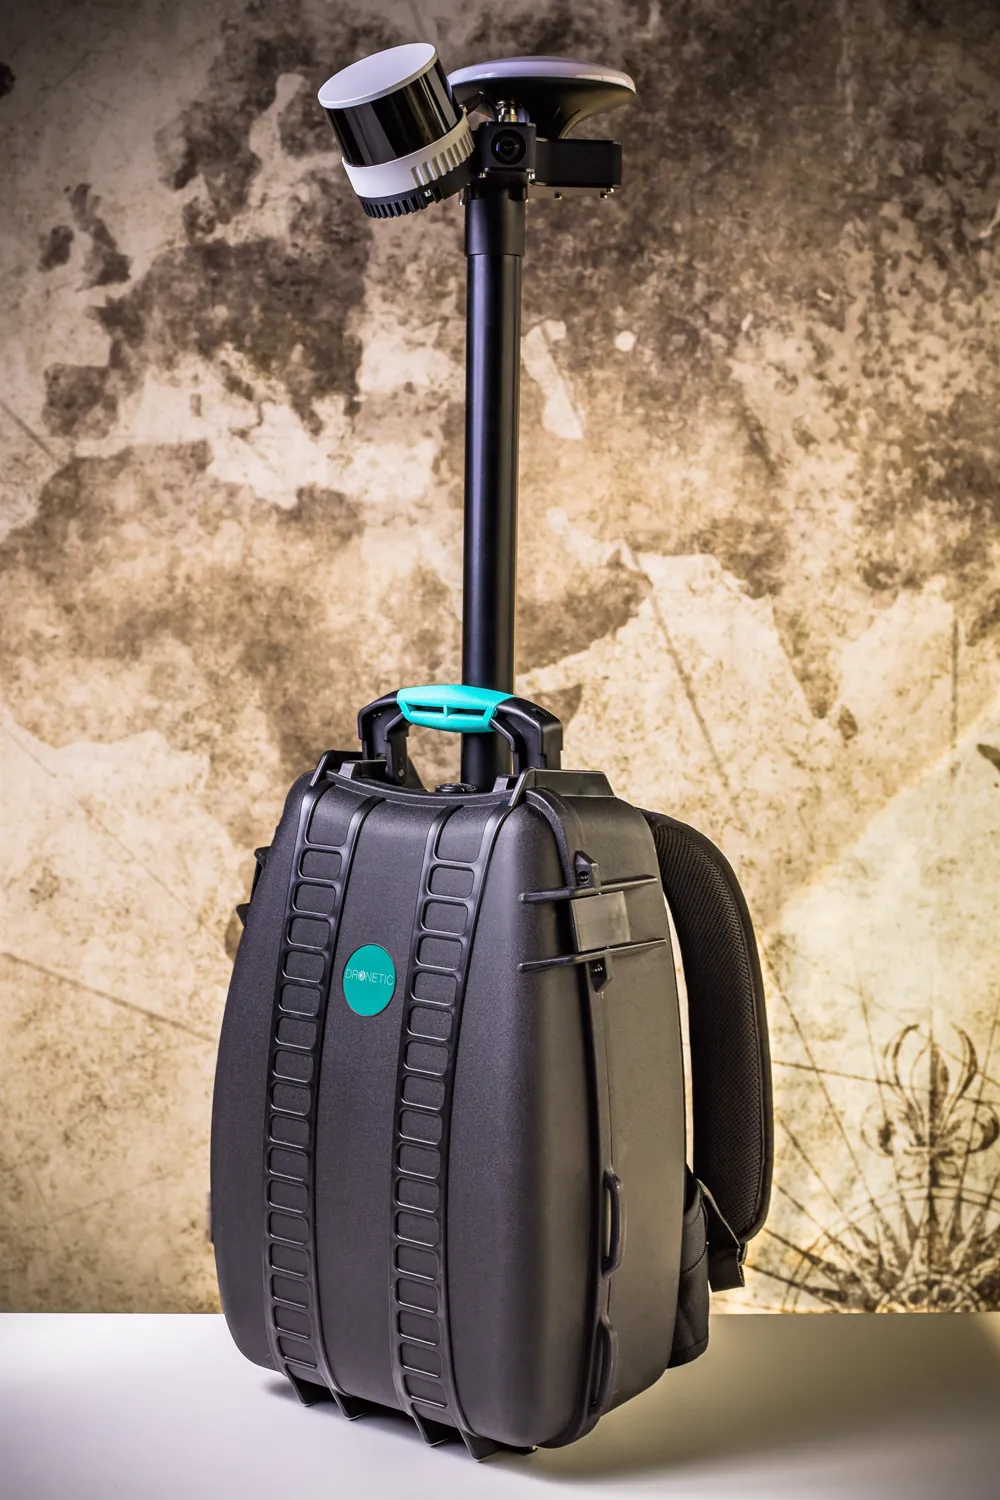
Plecak skanujący BP-32, widok z przodu
Głowica BP-32 nad rączką walizki: skaner LiDAR, antena GNSS, kamera
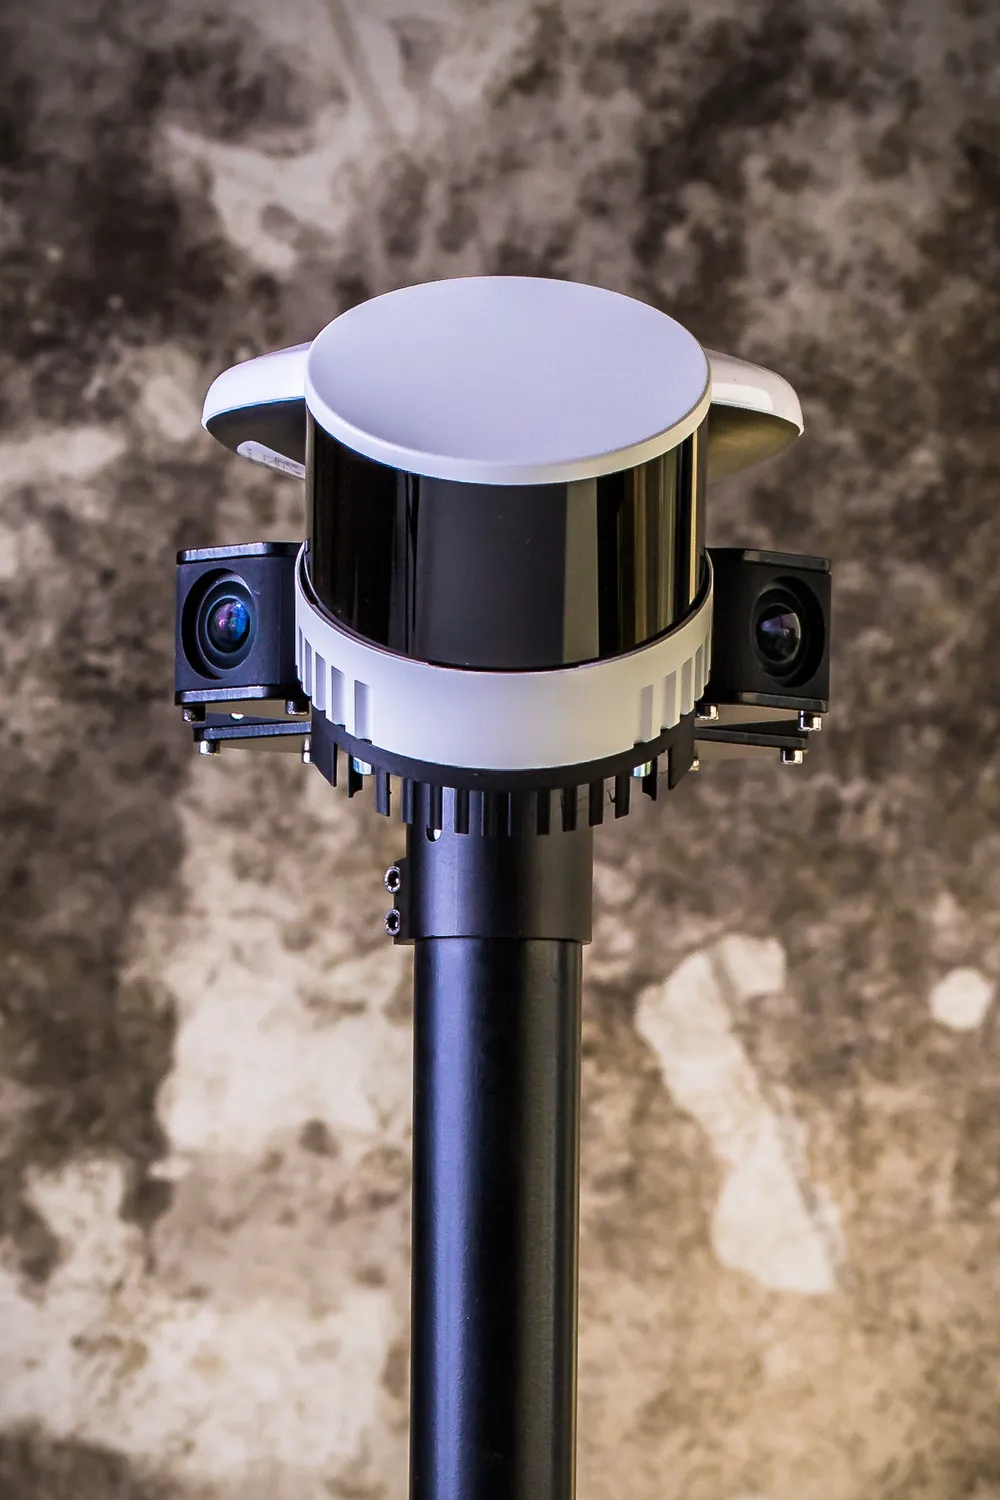
Głowica BP-32 z przodu: skaner LiDAR i dwie z czterech kamer
Górna część BP-32: maszt z głowicą i walizka z szelkami

Zobacz BP-32 na żywo

Umów bezpłatną prezentację albo zapytaj o wycenę dopasowaną do skali Twojej firmy.

Umów prezentację