Technologia
Skąd biorą się punkty, jak system wie, gdzie był w chwili pomiaru, i dlaczego do pomiaru geodezyjnego sam skaner laserowy nie wystarcza. Bez żargonu, w czterech krokach.


Krok 1: LiDAR
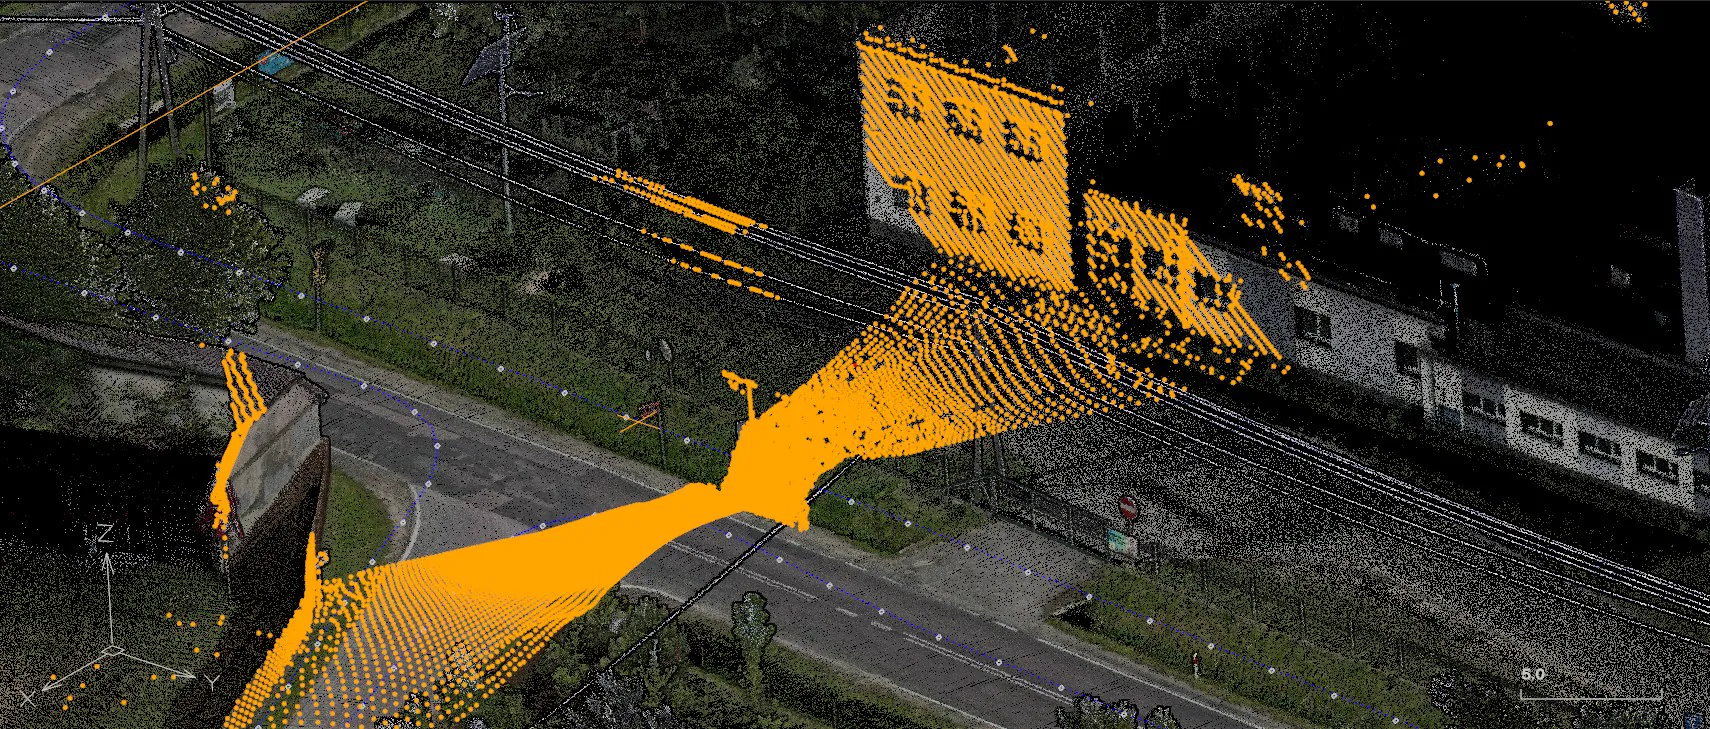
LiDAR wysyła impulsy laserowe i mierzy, po jakim czasie wracają po odbiciu od obiektu. Z tego czasu wynika odległość do powierzchni, w którą trafiła wiązka.
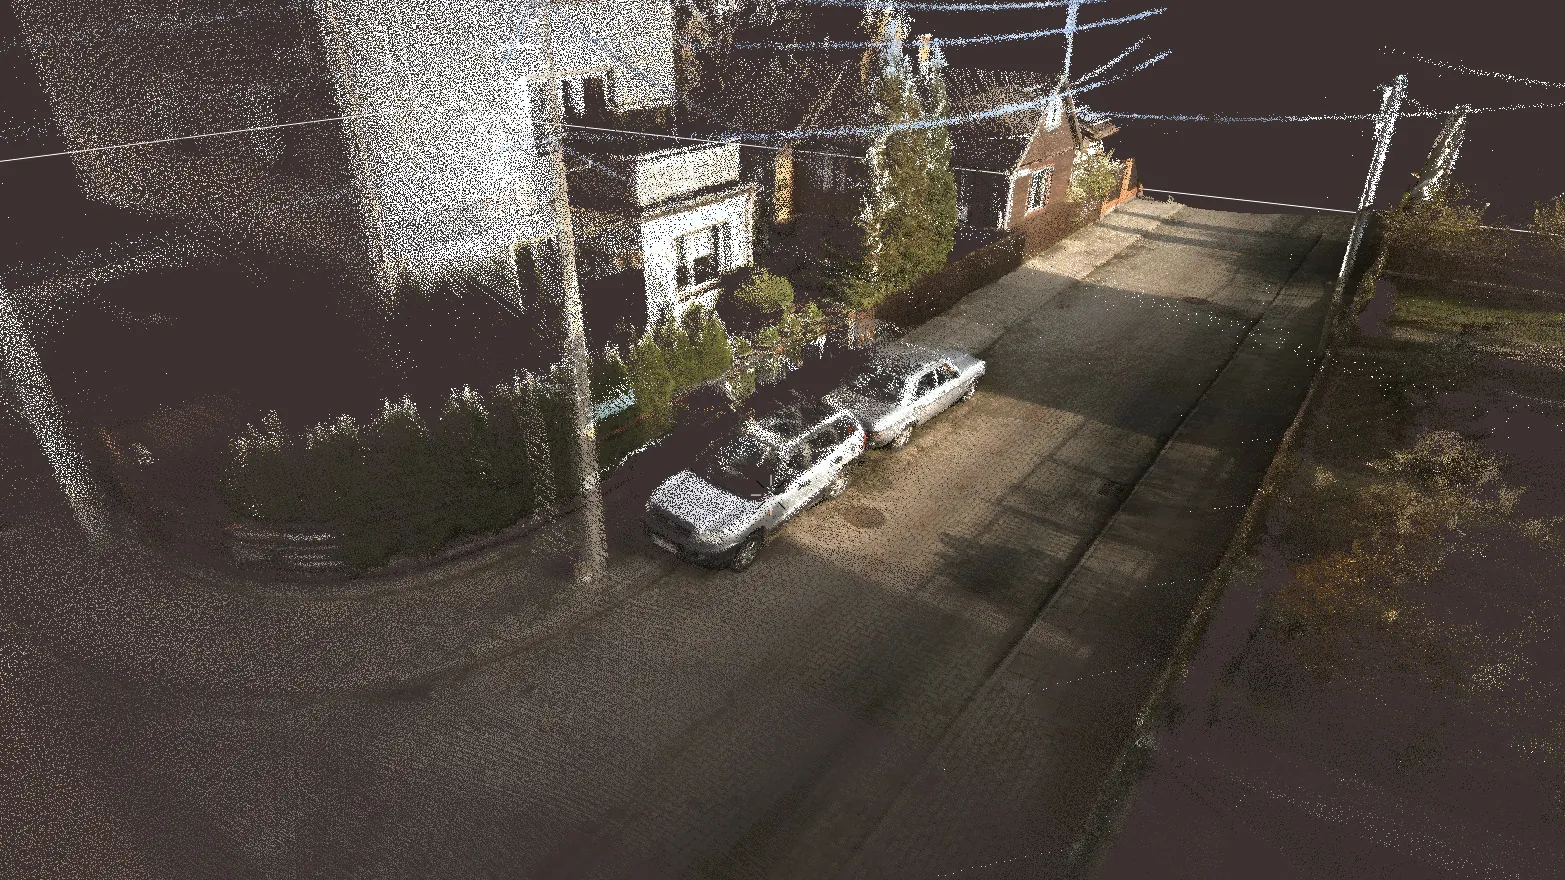
Skaner BP-32 ma 32 wiązki, które obracają się 20 razy na sekundę. Daje to do 640 000 pomiarów na sekundę. Każdy punkt opisuje kawałek terenu, budynku, drogi, krawężnika albo drzewa — wszystkiego, co widać ze skanera w zasięgu do 300 m.
Krok 2: pozycja i orientacja
Sama odległość to za mało. Żeby punkt trafił we właściwe miejsce na mapie, system w każdej chwili łączy dane z czterech źródeł.
Pozycja urządzenia w układzie projektu, np. PL-2000, z korekcją RTK.
Ruch, przechylenie i orientacja głowicy, mierzone 1000 razy na sekundę.
Porównuje kolejne fragmenty skanu i dopasowuje trajektorię przejścia.
Odległość do obiektów, z której powstaje gęsta chmura punktów.

Krok 3: SLAM
SLAM analizuje kolejne fragmenty chmury punktów i szuka w nich wspólnych elementów otoczenia. Dzięki temu koryguje pozycję i orientację skanera w ruchu — zwłaszcza tam, gdzie sygnał GNSS jest słabszy: przy zabudowie, pod drzewami, przy obiektach infrastruktury.
W typowym pomiarze nie trzeba rozkładać punktów kalibracyjnych, jak przy wielu nalotach dronem czy samolotem. Przy zadaniach liniowych można kontrolnie pomierzyć kilka przekrojów GNSS, ale nie jest to warunek rozpoczęcia pracy.
System wyznacza trajektorię automatycznie i od razu pracuje w docelowym układzie współrzędnych, np. PL-2000.
Krok 4: wynik
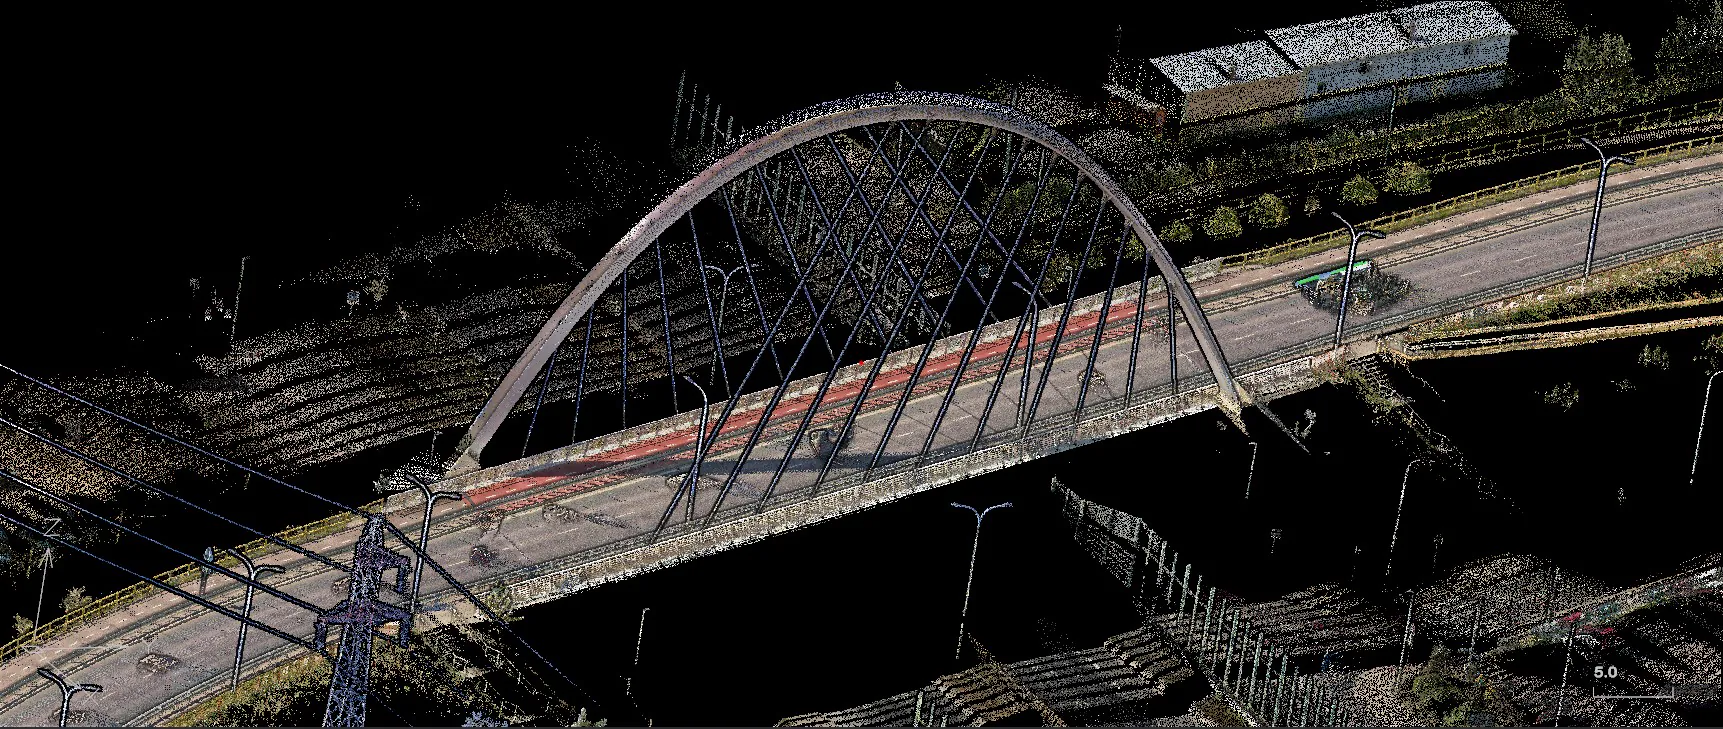
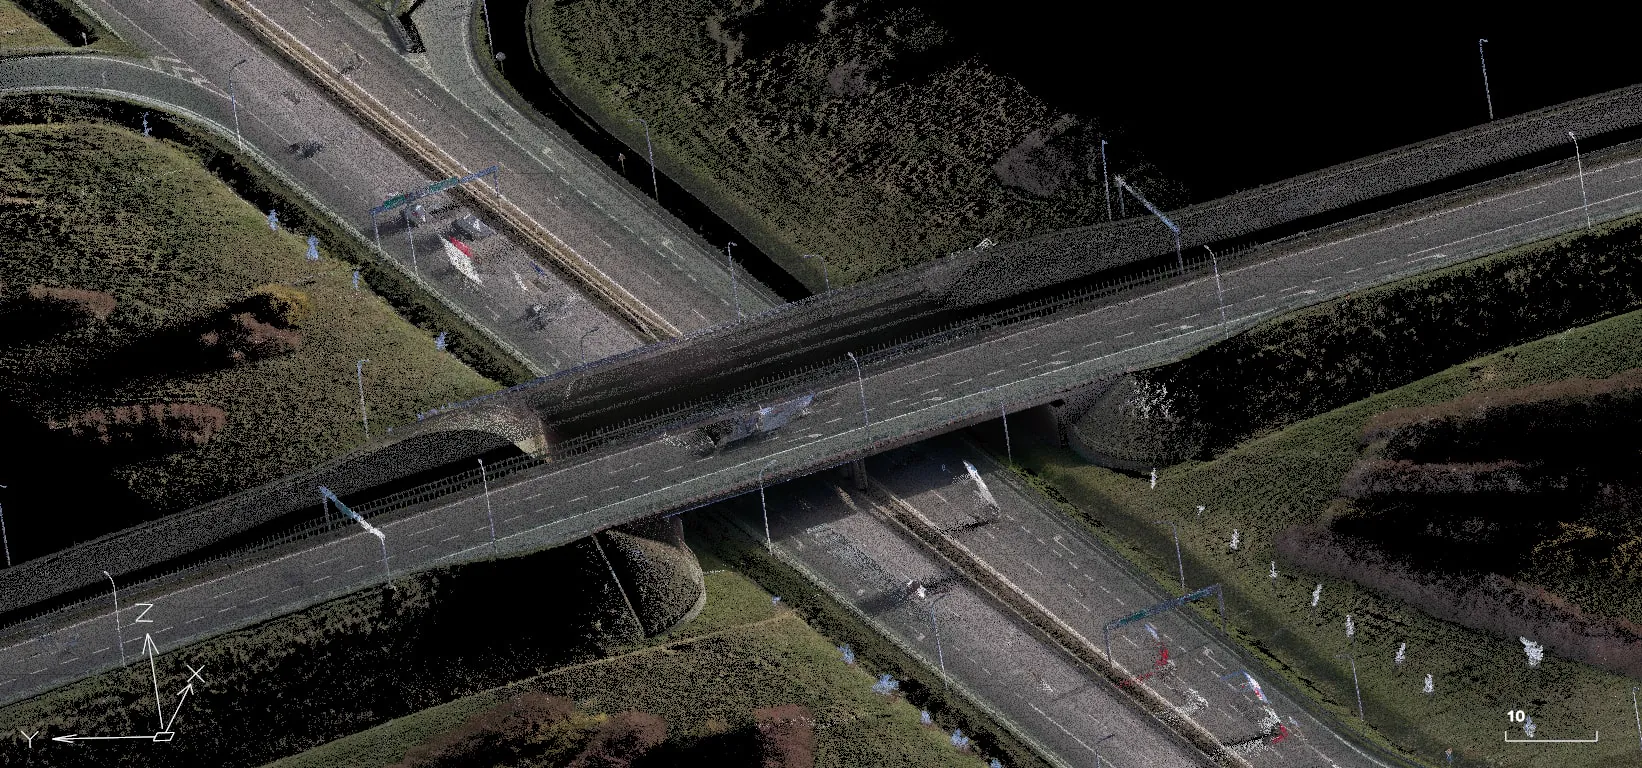
Z pomiaru dostajesz więcej niż plik z punktami: zdjęcia i panoramy 360°, orientację urządzenia, trajektorię przejścia i komplet danych do opracowania.
Po przetworzeniu dane trafiają do GeoOffice. Tam pracujesz na chmurze, panoramach, przekrojach, mapie i raportach w jednym programie.
Zobacz GeoOffice
Wartości ze specyfikacji BP-32. Pokazują skalę danych zbieranych podczas jednego przejścia.